1/3 PAGES
2/3 PAGES
ただ、これらの手法では完全自動運転を目指すうえで限界があった。
TuringでAI開発全般のマネジメントを行う山口祐氏は「従来の手法でも9割程度は実現できるが、道路では子供の飛び出しや、見たことないような標識などが当然のようにいろんなところで出てくる」と話す。
完全自動運転では、このような稀なケースにも完璧に対応しないといけない。視覚情報だけでの対処には限界があり、人間が普段運転しているときに頭で考えるような、幅の広い認知・思考能力などが必要になるという。
そこでTuringが考えたのが、LLMの活用だった。
Turingでは、まず言語を理解するLLMから画像や音声なども認識するマルチモーダルへ、そして空間把握や身体性を認識するAIを経て、完全自動運転AIへの発展を目指す。
難しい場面でも人間に近い選択が可能
Turingは昨年、OpenAIのLLM「GPT-3.5 Turbo」を使って車を制御する実験に取り組んだ。
例えば車のカメラが前方の状況を撮影し、ドライバーが「○○してください」などと話すと、それを音声認識技術でテキストに起こしてGPT-3.5 Turboに渡す。GPT-3.5 Turboは、撮影された画像やテキストの情報に基づいて、目的地までの経路などに関するパスを出し、計算する。
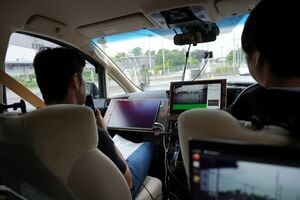
LLMを用いて行った実験の様子(写真:Turing)
この実験では赤色、青色、黄色のカラーコーンを設置して、「バナナと同じ色のコーンに行って」と抽象的な命令を出しても、正解を選ぶことができた。
この記事は有料会員限定です
残り 1649文字