


1/5 PAGES
2/5 PAGES
3/5 PAGES
4/5 PAGES
ドライバーは走行中、タイヤ・サスペンション・ステアリング機構などを介する振動を手で感じることで、路面の状況を把握している。
ステア・バイワイヤでは技術的に、そうした振動は完全にシャットアウトすることは可能だが、そうするとまるでゲーム機器のような無機質な感覚になってしまい、結果的にドライバーの安心感につながらないと、アステモは考えている。
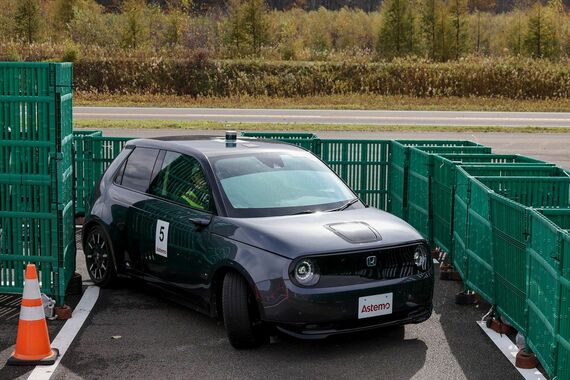
ドライバー適用MDS(マルチドライビングサポート)搭載の「Honda e:」(写真:アステモ)
このほか、クロスドメイン統合制御技術として、走行ルートを先読みする技術を体験した。例えば、GPSを活用して走行している先の路面状況を把握することで、道幅の狭いクランクで後輪操舵を積極的に使いハンドルを持ち替えなくてもスムーズに曲がることができた。
ステレオ視カメラ他、全3つの技術ポイント
技術プレゼンテーションに話を移そう。ここでは、大きく3つの点が印象深かった。
1つ目は「カメラによる3Dセンシングと、2D認識を活用した走路理解」だ。
先進運転支援システム(ADAS)には、人の両眼視差の原理を活用して奥行きや立体視を行うステレオカメラや、単眼カメラを組み合わせたシステムなどがある。
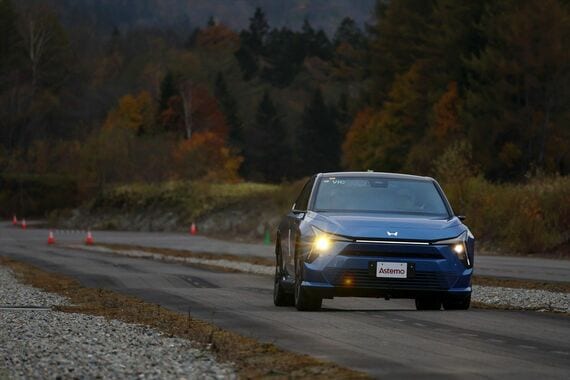
クロスドメイン統合制御によりスピードバンプを駆け抜けるイエ S7開発車両(写真:Astemo)
その中でアステモは、単眼カメラとして一般的な120度の広角と30度の望遠カメラを組み合わせることで「ステレオ視」を実現した。距離、高さを物理的に測定し、走路上の落下物、路面の凹凸、雪などを認識する仕組みだ。
クロスドメイン統合制御技術を搭載した実車を体験すると、大きくうねった路面や、スピードバンプの状態を2つの単眼カメラによる「ステレオ視」で認識し、ショックアブソーバーの減衰力を短時間で調整することでクルマの乗り心地を向上していることが、よくわかった。
これに関連して、2つ目の注目点は「標準ADASソリューション」である。
5/5 PAGES




※ログイン後、コメント入力が可能です。